多路 MIPI 摄像头视觉方案:接口、带宽与算力的匹配逻辑
做机器视觉项目时,摄像头数量往往在需求阶段就定下来了,但很少有人先算带宽。结果是板子买回来才发现,几路摄像头同时出图就开始丢帧——问题不在 CPU,而在 MIPI 通道和内存带宽。
接口数量不等于可用路数
MIPI CSI 的每一路都有带宽上限,分辨率和帧率越高,单路占用越大。多路并发时要同时看三件事:MIPI 通道数、ISP 处理能力、以及内存带宽。任何一项成为瓶颈,整体都会掉帧。
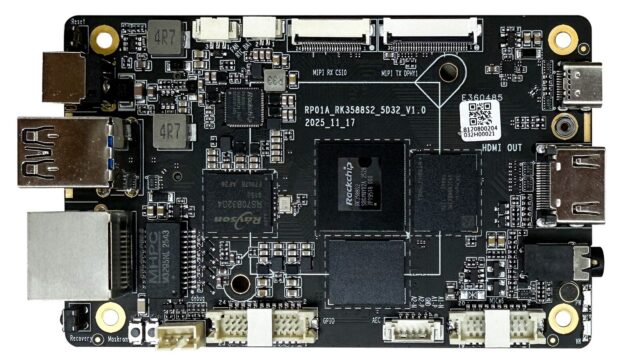
01A RP01A-RK3588S-5D32 提供双路 MIPI 摄像头输入,配合 RK3588S 的八核 CPU 与 6.0 TOPS NPU,适合做双路视觉加推理的组合。它还带 6 路 MIC + 2 路 AEC 输入,视觉与语音可以并行处理。
算力要和路数一起算
常见的误区是先定摄像头数量,再找板子。更合理的做法是反过来:先确定单路需要的推理帧率,乘以路数,得出总推理需求,再对照 NPU 算力选平台。
如果路数多、模型也不小,01B EDGE-RK3588-4D32 V1.2A 的八核 RK3588 + 6 TOPS NPU 是更稳妥的起点,配套接口说明、烧录与功能测试文档都比较完整。
工业现场还要考虑别的
车间环境里的干扰、振动和温度都会影响摄像头稳定性。如果部署在产线或户外机柜,05A IPA-RK3588 工业控制主板的宽温设计(-20℃~70℃)与隔离接口更合适,它同时提供 HDMI 2.1、MIPI-DSI 与双通道 LVDS,显示与视觉可以一并规划。
建议的顺序
先做带宽估算,再做算力匹配,最后才是选板子。这个顺序能避免大多数「买回来才发现跑不动」的情况。规格资料见 RP01A-RK3588S 产品页。