工业视觉检测终端选型:相机接入、算力与产线集成
把视觉检测终端理解为「一台跑模型的电脑」,是这类项目最常见的误解。产线上的视觉系统其实是一个时序严格、与产线强耦合的系统:相机要被触发、图像要在节拍内处理完、结果要立刻驱动剔除或报警。任何一个环节慢了,影响的是整条线的产出。
视觉检测系统的三个环节
拆开看有三个环节:采集(相机在特定时刻被触发并成像,包括光源配合)、推理(图像送进模型得到结果)、执行(把结果通过 IO 或通信送给 PLC,驱动剔除、分拣或报警)。
选型时最容易只盯着第二个环节(算力),但项目的实际问题更多出在第一和第三个:触发时序不对、图像模糊、或者结果送不出去。因此评估一台终端,要看它在这三个环节上分别能提供什么,而不是只看算力数字。
相机接入:接口、带宽与触发
相机的接入方式决定了采集端的上限。MIPI 接口适合板级直连、成本低,但走线短、相机选择受限;USB 相机灵活性好、即插即用,但多路时要注意 USB 控制器带宽是否被共享;网口相机(GigE)走线距离长、抗干扰好,是产线上更常见的选择。
比接口更重要的是触发方式:是软件触发还是硬件触发(外部传感器给信号)?硬件触发的时序精度和抖动直接影响检测一致性,这一项必须在方案阶段与相机、光源一起定,而不是等集成时再调。
算力:模型规模与节拍要求共同决定
算力需求不是一个固定值,而是由模型复杂度和允许的节拍时间共同决定的。同样的模型,节拍要求紧一倍,对算力与内存带宽的要求就完全不同。因此选型时要明确两个数字:单张图像允许的处理时间和模型的大小与输入分辨率。
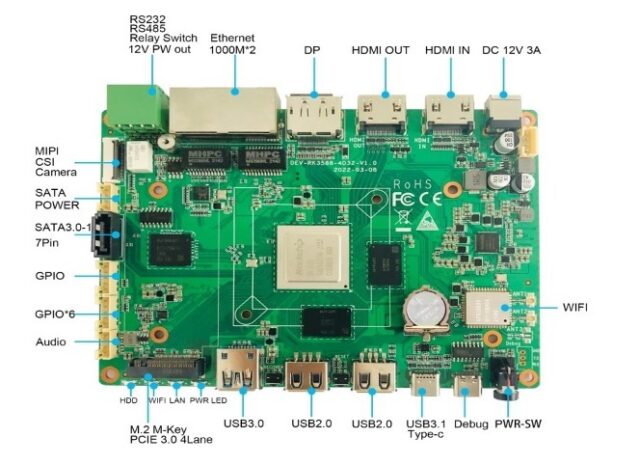
01B EDGE-RK3588-4D32 V1.2A 这类算力与内存配置更高的机型,在多路相机或较大模型的场景里余量更足。如果算力需求会随算法迭代上升,也可以考虑 RM182X M.2 2280 算力协处理器模组(20TOPS) 这类可后期叠加的算力模组,让主控不必一上来就按最高配选。
产线集成:IO、通信与联动
检测结果要送得出去才有意义。常见的对接方式有三种:数字 IO(直接给 PLC 一个开关信号,最简单也最快)、串口或网口通信(走 Modbus、TCP 等协议传递更丰富的结果)、上位机对接(把结果写入 MES 或数据库)。
这里的关键是接口类型与电平要和现场 PLC 匹配,必要时需要隔离。带隔离 IO 与工业串口的 05A IPA-RK3588 工业控制主板 这类工业主板在这类集成中更省心——隔离能避免地环路干扰,这在电机、变频器密集的产线上是实际的干扰源。
环境:振动、粉尘与光照
产线环境比办公室恶劣得多:振动会影响连接器与相机固定(松动的接插件是间歇性故障的常见来源)、粉尘与油污会影响散热与接插件寿命、光照变化则直接影响成像质量。前两项靠结构与防护设计解决,第三项通常要靠配套光源与遮光设计——稳定的光源往往比提升算法更能改善检测效果。
选型清单
五步:定相机(数量、接口、分辨率、是否硬件触发)→ 定节拍(单张允许的处理时间)→ 定算力与内存(按模型与节拍,留余量)→ 定集成方式(IO / 串口 / 网口,是否需要隔离)→ 确认环境(振动、粉尘、温度、供电)。
把相机数量与接口、单张处理时间上限、模型大小、以及 PLC 的接口类型这四项整理好,选型就有了明确依据——比单纯比对算力数字可靠得多。