AGV 小车主控方案:导航、避障与调度的算力分配
AGV 上并非所有任务都要塞进主控。把实时性强的放 MCU、把感知与调度放主控,是更稳的架构。
任务切分比算力更重要
- 分层架构:电机闭环与安全急停放 MCU(硬实时),SLAM 与视觉避障放 RK3588 主控;
- 算力配置:激光 SLAM 单线程吃 CPU,视觉避障吃 NPU,二者并行时建议 8 核起步并做 CPU 亲和绑定;
- 通信:主控与 MCU 之间用 CAN 或串口定长协议,别再走 TCP——现场电磁干扰下 UDP/TCP 不可靠。
AGV 项目最容易被忽略的是「急停响应时间」——安全回路必须绕过主控直接切断电机使能。
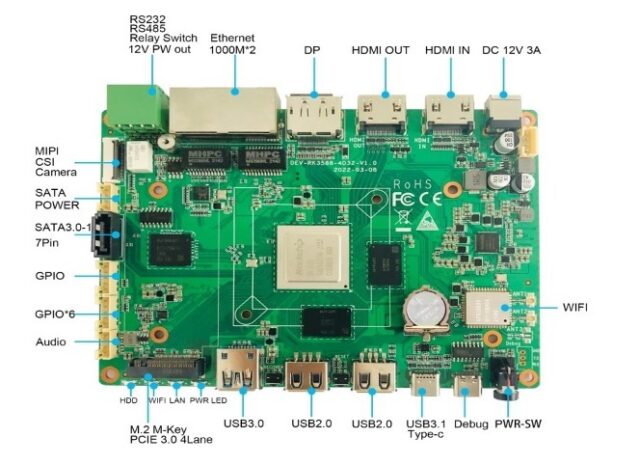
相关产品:IPA-RK3588 工控主板、RP01A 开发板。规格书、固件与 SDK 可在 Hugsun 文档中心 免费下载;需要选型建议或批量报价,欢迎 联系我们。