机器人与 AGV 控制器选型:实时性分层、总线与算力配置
AGV、AMR 与服务机器人的控制器选型,很多团队是从「要多少 TOPS」开始的。但真正决定项目能不能稳定落地的,其实是另一件事:这台机器上同时跑着两种时间尺度完全不同的任务——电机控制与安全响应要求确定性的毫秒级反应,而导航、视觉与任务调度可以容忍几十毫秒的抖动。把这两类任务塞进同一个系统而不做分层,是这类项目返工最常见的来源。
控制器不是「一台更快的电脑」:两类任务差着两个数量级
先把任务拆开看。实时层负责电机伺服、编码器采样、安全回路与急停响应,它的关键指标不是「平均有多快」,而是「最坏情况下能不能按时完成」——一次超时就可能表现为轮子抖动或者刹车距离变长。非实时层负责 SLAM 定位、视觉识别、路径规划、通信与任务调度,它要的是吞吐:更大的算力、更大的内存、能跑通用操作系统与开源机器人框架。
这两类任务对系统的要求是相互拉扯的:通用操作系统为了吞吐会做批量调度与缓存优化,恰好会牺牲响应确定性。所以常见的事故是——选了一颗算力很强的主控,跑出来的导航和识别都很流畅,但电机控制周期在负载高的时候开始抖动,而这种抖动在空载样机上几乎看不出来,往往到现场连续运行时才暴露。
实时性靠架构分层,不靠主频
稳妥的做法是把两层分开:主控跑通用系统承载上层算法,实时部分交给独立的实时单元(微控制器或带实时扩展的协处理器)。这样分层有几个直接好处:上层软件崩溃时安全层仍然工作;实时层可以有自己独立的看门狗;两层各自的升级互不干扰。代价是要多设计一个层间接口——走 UART、CAN 还是以太网,带宽与延迟预算多少,这些必须在方案阶段就定下来,而不是等联调时再说。
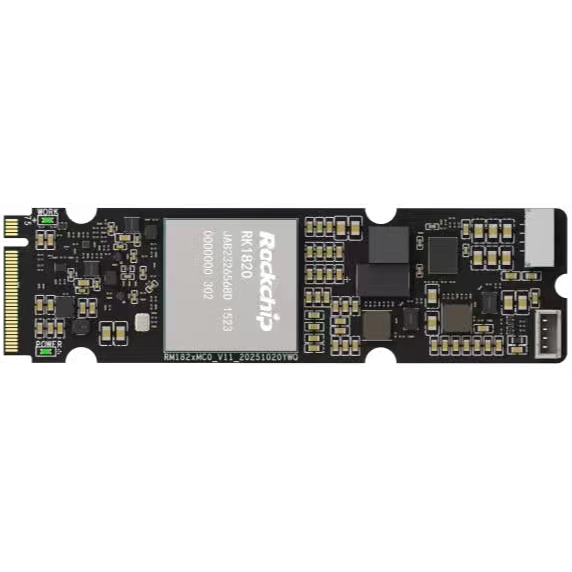
算力这一侧同样建议解耦。机器人的视觉需求会随着算法迭代不断上升,如果算力与主控绑死,后期升级就等于换主板。像 RM182X M.2 2280 算力协处理器模组(20TOPS) 这种 M.2 形态的算力协处理器模组,价值就在于让算力成为可独立升级的一层:主控按接口、实时性与可靠性选,算力按当前算法需求配,两者不必互相迁就。对还在迭代算法的产品来说,这个余量很关键。
总线与执行层:CAN 到电机驱动,安全回路不能只靠软件
执行层几乎是固定的:电机驱动与伺服通常走 CAN,IO 与部分传感器走 RS485 或串口,工业现场还要考虑隔离——共地噪声和地环路是这类系统最顽固的干扰源,这一点在接口设计阶段就要处理,后期加装隔离基本等于重新布线。
真正容易被忽略的是安全回路。急停按钮、防撞条、安全激光扫描器的输出,不应该只作为「一个软件输入信号」来处理。软件会卡死、会丢中断、会在升级过程中失效,而这些恰恰是安全功能最需要生效的时刻。工程上应当保留一条不依赖软件的硬件通路,能在主控失效时直接切断动力。样机阶段往往只有软件急停,因为那样接线简单;等到要过安全评审才补,改动量会很大。
算力配比:导航、避障与视觉各占多少
把需求拆成三类再估算力,比笼统问「要多少 TOPS」有用得多。定位与建图主要吃 CPU 与内存带宽,点云和地图数据常驻内存;视觉避障与识别是 NPU 的主力场景;多传感器融合与规划则对内存容量和带宽敏感,这一点最容易被低估——多路相机加上点云的数据量,远比模型文件本身大。
所以选型时除了看 NPU 的标称算力,还要看内存配置与带宽。算力不足时,先确认算法是不是真的走了硬件加速路径,而不是默认跑在通用计算上——这个差距往往是数量级的,比换一颗更大的芯片划算得多。
车载工况:电源波动、振动与掉电
移动平台和固定设备最大的差别是供电与机械环境。电池电压会随电量和负载变化,急加速或急停时的瞬时压降很明显,因此输入范围要留足裕量,不能按标称电压卡着设计。振动则考验连接器、散热片固定和板卡安装方式——实验室里跑得很好的样机,装上车体跑几天后出现接触不良,是极常见的失效模式。
掉电在移动平台上不是「优雅关机」这种可控事件,而是随时可能发生:电池接触瞬间断开、急停被拍下、充电桩切换。因此文件系统的完整性、关键数据的落盘策略、以及看门狗与掉电保护的配合,必须在设计阶段就考虑进去,而不是当作「软件后面再优化」。
形态、散热与长期维护
车载设备通常不能装风扇——粉尘和振动都会显著缩短风扇寿命,散热只能靠结构传导。这意味着功耗预算必须按最坏工况算,而不是按典型负载;结构件与车体的热耦合也要一起设计。安装方式(板级、导轨、壁挂)同样应该在车体设计阶段就定下来,否则后期只能用支架凑。
最后是长期维护。机器人项目通常是分批部署、持续扩量的,主控平台的供货连续性、形态稳定性、以及备件策略,会直接影响后面几年的运维成本。对执行层接口与可靠性要求都明确的场景,05A IPA-RK3588 工业控制主板 这类工业控制主板在接口完整度与环境指标上更容易匹配;而对算力需求中等、希望兼顾体积与功耗的机型,02A EDGE-RK3576 V1.1 这类边缘计算形态会更灵活。
把顺序换一下,选型会清楚很多:先分层,再定接口,然后配算力,最后才是选芯片。反过来从芯片开始,很容易在实时性和安全回路上留下后期改不动的坑。